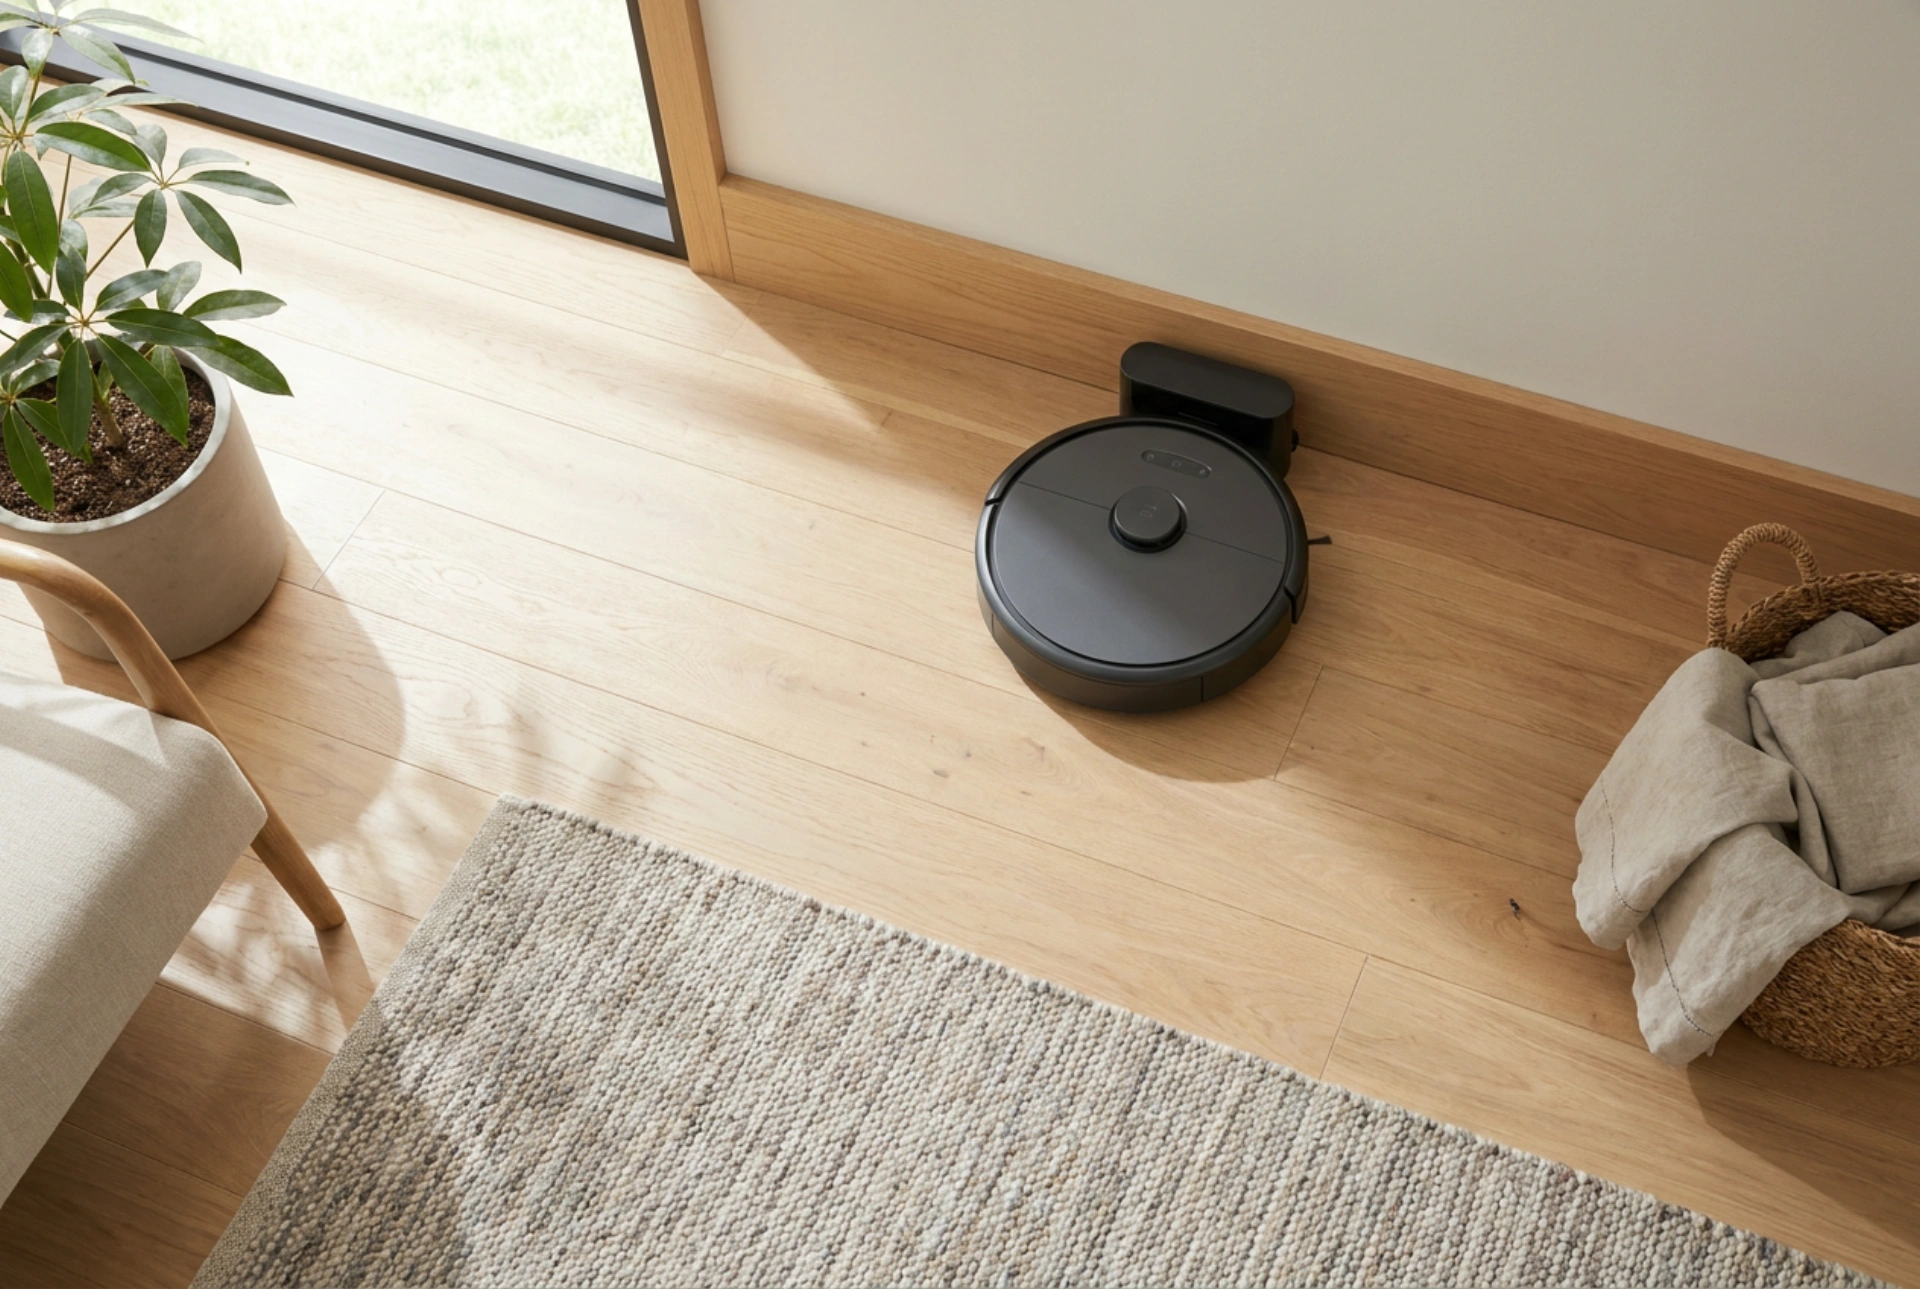


Efektywne wykorzystanie robota sprzątającego wymaga czegoś więcej niż tylko naciśnięcia przycisku start. Kluczem do optymalnego odkurzania i mopowania jest strategiczne zaplanowanie harmonogramu oraz przygotowanie przestrzeni w oparciu o fizykę ruchu urządzenia i specyfikę jego czujników.
Zrozumienie nawigacji i fizyki sensorów robota
Automatyczne urządzenia sprzątające wykorzystują różne systemy nawigacji do mapowania przestrzeni. Najpopularniejszymi są systemy laserowe (LiDAR) oraz kamery optyczne. Zrozumienie sposobu ich działania pozwala uniknąć błędów w planowaniu pracy urządzenia.
- Nawigacja LiDAR: Wysyła niewidoczne dla oka wiązki światła laserowego, mierząc czas ich powrotu po odbiciu od przeszkód. Ta metoda działa niezależnie od oświetlenia, co pozwala na planowanie sprzątania w całkowitej ciemności, np. w nocy.
- Nawigacja optyczna (kamery): Wymaga stabilnego źródła światła do rozpoznawania punktów orientacyjnych na suficie i ścianach. Zaplanowanie pracy takiego robota w ciemnym mieszkaniu drastycznie obniży jego precyzję, prowadząc do pomijania stref lub gubienia drogi.
- Czujniki wysokości (podczerwień): Umieszczone na spodzie urządzenia czujniki zapobiegają upadkowi ze schodów. Działają one na zasadzie emisji i odbioru światła podczerwonego. Problem pojawia się w przypadku czarnych lub bardzo ciemnych dywanów – czarny pigment pochłania promieniowanie podczerwone, przez co robot interpretuje taki obszar jako krawędź schodów i odmawia wjazdu na dywan.
Fizyka osiadania kurzu a optymalna pora sprzątania
Ruch domowników i zwierząt powoduje ciągłe unoszenie się cząstek kurzu, naskórka i włókien w powietrzu (zjawisko aerodynamicznego unoszenia). Kiedy mieszkanie pustoszeje, ustały ruch powietrza pozwala grawitacji na powolne ściąganie zawiesiny na podłogę. Proces ten, zwany sedymentacją, trwa zazwyczaj od 60 do 90 minut od momentu wyjścia ostatniego domownika.
Z tego powodu optymalnym czasem na uruchomienie robota odkurzającego jest zaplanowanie cyklu około dwóch godzin po opuszczeniu domu przez domowników. Uruchomienie urządzenia natychmiast po wyjściu sprawi, że robot zbierze tylko część zanieczyszczeń, a opadający później kurz zanieczyści podłogę na nowo.
Podział na strefy i gradacja siły ssącej
Nie wszystkie pomieszczenia w mieszkaniu brudzą się w tym samym stopniu i wymagają takiego samego traktowania. Nowoczesne systemy pozwalają na podział mapy na strefy i przypisanie im indywidualnych parametrów pracy.
Strefy wysokiej intensywności (przedpokój, kuchnia)
W przedpokoju dominują ciężkie zanieczyszczenia nieorganiczne, takie jak piasek, żwir i zaschnięte błoto. W kuchni z kolei gromadzą się resztki organiczne o różnej masie i wilgotności. Te obszary wymagają maksymalnej siły ssącej (wysokiego podciśnienia mierzonego w paskalach) oraz codziennego harmonogramu pracy. Zwiększona siła ssąca jest niezbędna, aby pokonać siłę bezwładności ciężkich drobin piasku.
Strefy niskiej intensywności (sypialnia, salon)
W pokojach dziennych i sypialniach głównym zanieczyszczeniem są lekkie kłęby kurzu i włosy. Do ich usunięcia wystarczy minimalna lub średnia siła ssąca. Pozwala to na redukcję hałasu oraz ogranicza zużycie energii akumulatora, co wydłuża jego ogólną żywotność i pozwala na obsłużenie większej powierzchni na jednym ładowaniu.
Fizyczne przygotowanie podłoża i eliminacja tarcia
Nawet najbardziej zaawansowany algorytm nawigacji nie poradzi sobie z fizycznymi przeszkodami, które blokują elementy robocze urządzenia. Przed rozpoczęciem cyklu należy zadbać o usunięcie z podłogi trzech głównych zagrożeń:
- Przewody elektryczne: Cienkie kable zasilające i ładowarki łatwo wkręcają się w wirującą szczotkę boczną. Siła tarcia powoduje nawinięcie kabla, co prowadzi do gwałtownego wzrostu oporu mechanicznego i awaryjnego zatrzymania silnika napędowego szczotki.
- Lekkie tekstylia: Dywaniki łazienkowe bez warstwy antypoślizgowej oraz frędzle dywanów mają zbyt niską masę własną. Robot, najeżdżając na nie, zaczyna je pchać i podwijać, co uniemożliwia prawidłowe przyleganie ssawki do podłoża i drastycznie obniża skuteczność odkurzania.
- Zbyt niskie prześwity pod meblami: Jeśli wysokość prześwitu pod szafką lub sofą jest niemal identyczna z wysokością robota (wraz z wieżą LiDAR), istnieje ryzyko klinowania. Wynika to z faktu, że podłogi nigdy nie są idealnie równe, a minimalne ugięcie paneli pod ciężarem robota może zablokować urządzenie pod meblem.
Sekwencja sucho-mokro: dlaczego kolejność ma znaczenie
Wielu użytkowników popełnia błąd, uruchamiając jednoczesne odkurzanie i mopowanie na bardzo zanieczyszczonej podłodze. Z punktu widzenia chemii i fizyki czyszczenia, kontakt suchego kurzu z wodą bez uprzedniego usunięcia luźnych cząstek prowadzi do powstania emulsji błotnej. Ściereczka z mikrofibry, zamiast absorbować brud, zaczyna go rozmazywać, tworząc nieestetyczne smugi na powierzchni paneli czy gresu.
Prawidłowy proces powinien być zawsze dwuetapowy. Najpierw należy zaplanować pełny cykl odkurzania na sucho z parametrami dostosowanymi do danej strefy. Dopiero po zakończeniu tego etapu i fizycznym usunięciu kurzu z podłoża, uruchamia się cykl mopowania. Podczas mopowania mikrofibra działa na zasadzie sił kapilarnych, wciągając mikroskopijne cząstki brudu i wiążąc je w strukturze swoich włókien, pozostawiając podłogę czystą i wolną od smug.